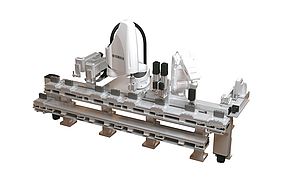


Les robots collaboratifs à six axes sont utilisés pour la prise, le placement et le conditionnement de pièces. Certaines opérations demandent toutefois davantage de liberté de mouvement : contourner un obstacle, atteindre une zone difficile d’accès ou travailler sur plusieurs faces d’un assemblage sans le repositionner. L’ajout d’un septième axe élargit les possibilités d’intégration du robot dans le poste de travail.
L’architecture présentée par Yamaha Robotics associe cette articulation supplémentaire à des capteurs de couple sur chacun des axes. Elle vise à étendre l’utilisation des cobots à des opérations nécessitant une maîtrise plus fine des mouvements et des efforts.
Un septième axe pour adapter la posture du robot
Le bras intègre une articulation pivotante à 360° entre le deuxième et le troisième axes. Cette liberté supplémentaire permet de modifier sa posture pour accéder à certaines zones ou contourner les obstacles présents dans son environnement.
Elle présente notamment un intérêt lorsqu’il faut intervenir de différents côtés d’un assemblage volumineux. Selon la configuration, le robot peut effectuer ces opérations sans imposer un repositionnement de la pièce. Les concepteurs disposent ainsi de davantage de latitude pour organiser le poste, placer les équipements périphériques et définir l’enchaînement des tâches.
Les brides normalisées destinées aux effecteurs terminaux facilitent également le changement des outils de préhension et leur interchangeabilité.
Mesurer le couple sur chaque articulation
Le cobot utilise des articulations miniatures à arbre creux et intègre un capteur de couple sur chacun de ses sept axes. Les informations recueillies contribuent au contrôle des mouvements et des efforts exercés pendant l’opération.
Cette architecture convient notamment à l’accouplement de connecteurs électriques, une tâche qui demande de guider l’insertion tout en maîtrisant les efforts appliqués aux composants. Elle ouvre également des possibilités pour l’assemblage de pièces délicates, lorsque la précision de positionnement doit s’accompagner d’un contrôle de l’interaction avec la pièce.
Ébavurage et polissage de surfaces planes ou courbes
La mesure du couple présente aussi un intérêt pour les opérations de finition. Le cobot peut notamment réaliser l’ébavurage de composants mécaniques après usinage ou perçage, ainsi que des tâches de lustrage et de polissage.
Sur une surface plane ou courbe, la maîtrise du contact entre l’outil et la pièce contribue à adapter le mouvement au travail à effectuer. Les applications envisagées comprennent l’assemblage final d’équipements optiques, la manipulation et le conditionnement d’éléments décoratifs, ainsi que le nettoyage et le séchage de pièces après lavage.
Le septième axe facilite l’accès aux zones à traiter, tandis que les capteurs fournissent les informations nécessaires au contrôle des efforts.
Des modes de fonctionnement adaptés au poste
Les capteurs de couple contribuent également à détecter les contacts avec un opérateur ou un obstacle. Le système est annoncé comme certifié par TÜV SÜD. Avant son lancement officiel, ses fonctions ont été évaluées en conditions réelles de fabrication dans l’usine de moteurs hors-bord de Fukuroi Sud, au Japon.
Des modes à haute vitesse sont également proposés pour les opérations effectuées dans des espaces séparés et protégés par des dispositifs de sécurité. Leur utilisation dépend de la configuration du poste et des conditions de sécurité de l’application.
L’association d’une articulation supplémentaire et d’une mesure du couple sur chaque axe permet ainsi d’envisager davantage d’opérations sur un même équipement, de la manipulation aux assemblages et aux travaux de finition.
 La mission de PEI est de fournir à ses lecteurs des informations sur les nouveaux produits et services liés au secteur de l'industrie et qui sont disponibles sur le marché français.